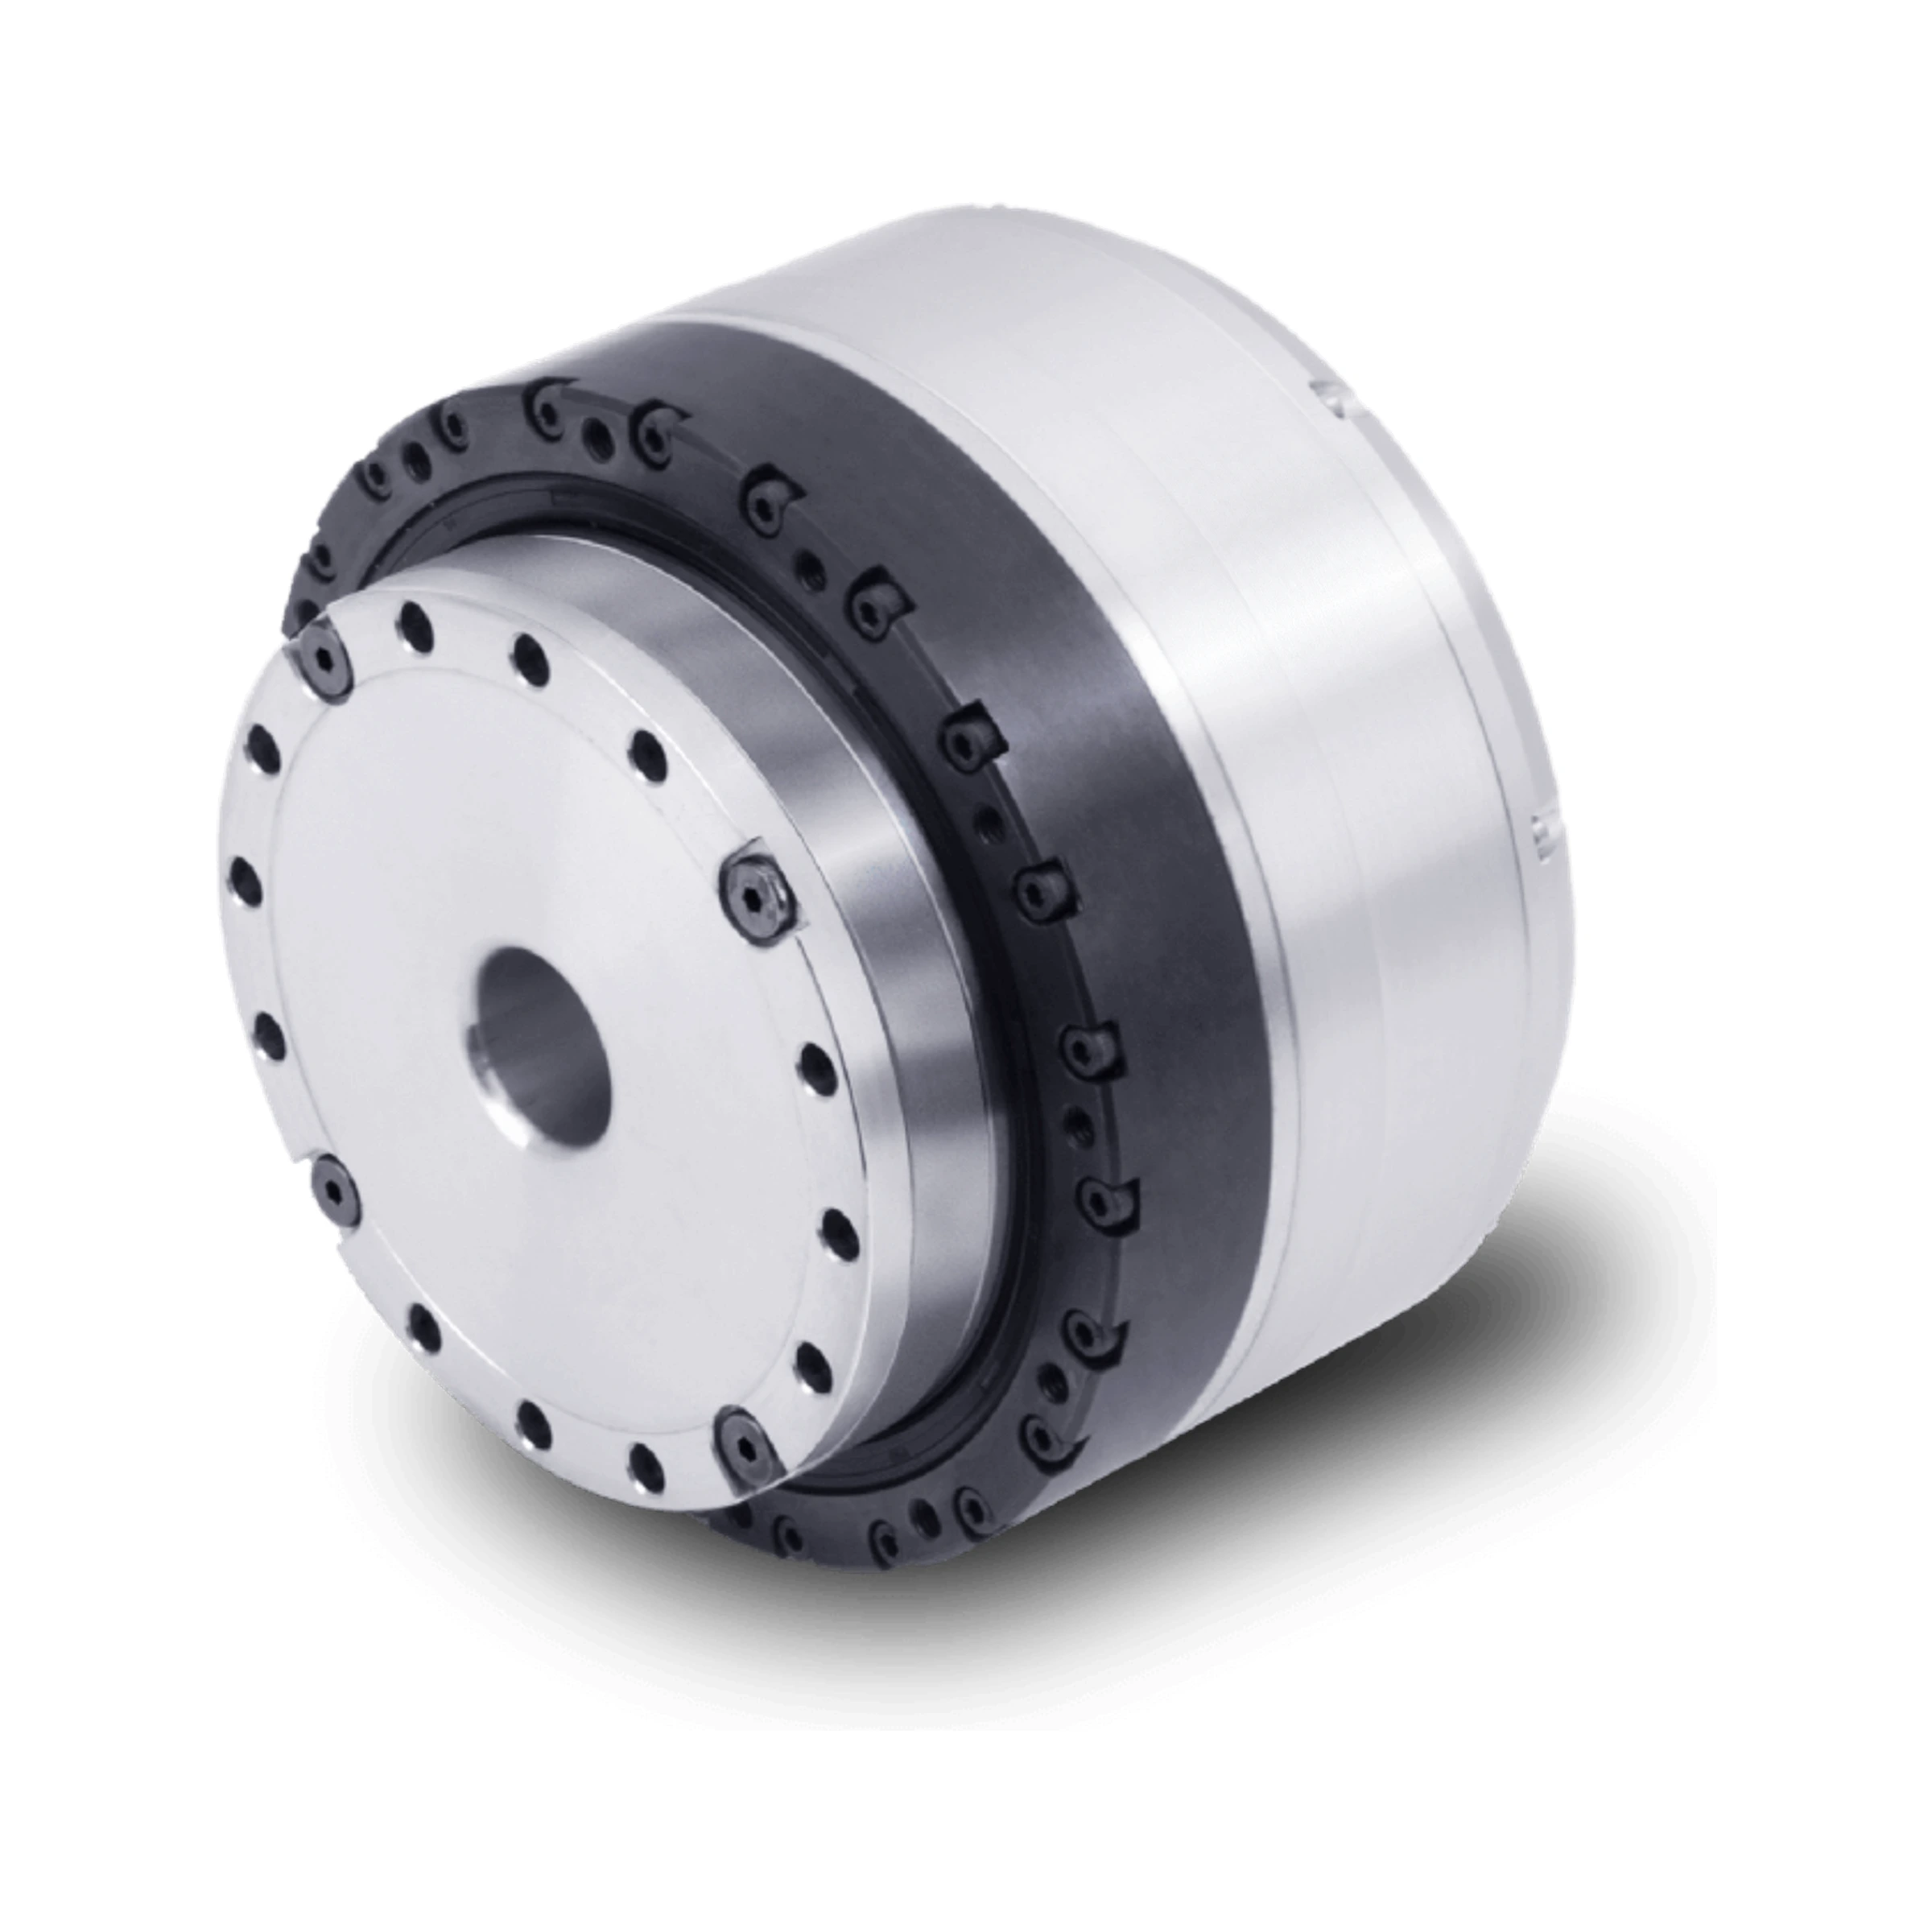
バックラッシゼロの減速機構により、関節の位置決めを安定して支えます。
中核となる減速機構
HarmonicDriveを選ぶ理由
eRob110Iは、中空構造とクロスローラベアリングを一体化したHarmonicDrive減速機を搭載し、コンパクトな配置、精密な減速機構、荷重支持を両立します。
約14,000時間* 定格条件換算の等価運転時間 定格トルクを約77.5%上回る負荷で検証。
高剛性の減速機構とクロスローラベアリングが協調して支持し、負荷時のねじれを抑え、偏荷重時も安定性を保ちます。
* 等価運転時間は加速試験から算出した換算値です。
用途・組み込み
システムへの組み込みを考えた設計
eRob110Iは、駆動・検出・通信機能を関節プラットフォームに一体化し、EtherCAT仕様またはCANopen仕様から選択でき、いずれもRS485インターフェース経由のModbus-RTU通信に対応します。手術ロボット、ヒューマノイドロボット、バイオプロセス装置、生体模倣ロボット、協働ロボット、物流・倉庫ロボット、自律型小売ロボット、アートインスタレーションなど、さまざまな用途に柔軟に組み込めます。
基本仕様
| 基本仕様 | eRob110I |
|---|---|
| 公称電源電圧 | 48 VDC |
| 減速機構 | バックラッシゼロの減速機構 |
| 繰返し位置決め精度/絶対位置決め精度 | ±7 / ±15 アーク秒 |
| 出力側エンコーダ分解能 | 19 bit |
| モータ定格回転速度 | 3000 RPM |
| 出力軸受 | 高剛性クロスローラベアリング |
| 質量(保持ブレーキなし/あり) | 2.57 kg / 2.68 kg |
トルク仕様
| トルク仕様 | eRob110H120I |
|---|---|
| 減速比 | 120 |
| 定格トルク | 87 N·m |
| 平均負荷トルクの許容最大値 | 140 N·m |
| 始動および停止時のピークトルク | 217 N·m |
| 瞬間許容最大トルク | 395 N·m |
メリット
eRobを選ぶ理由
組み込みやすく、立ち上げ期間を短縮
産業用グレードの品質と信頼性
HarmonicDrive減速機搭載
駆動・フィードバック・支持を一体化
システムに合わせてEtherCAT / CANopenを選択
小型・高トルク密度
保持ブレーキをオプションで選択可能
システム全体の適合による安定した性能
型式・図面・納入構成を項目ごとに対応
内部構成
8つのコアコンポーネント
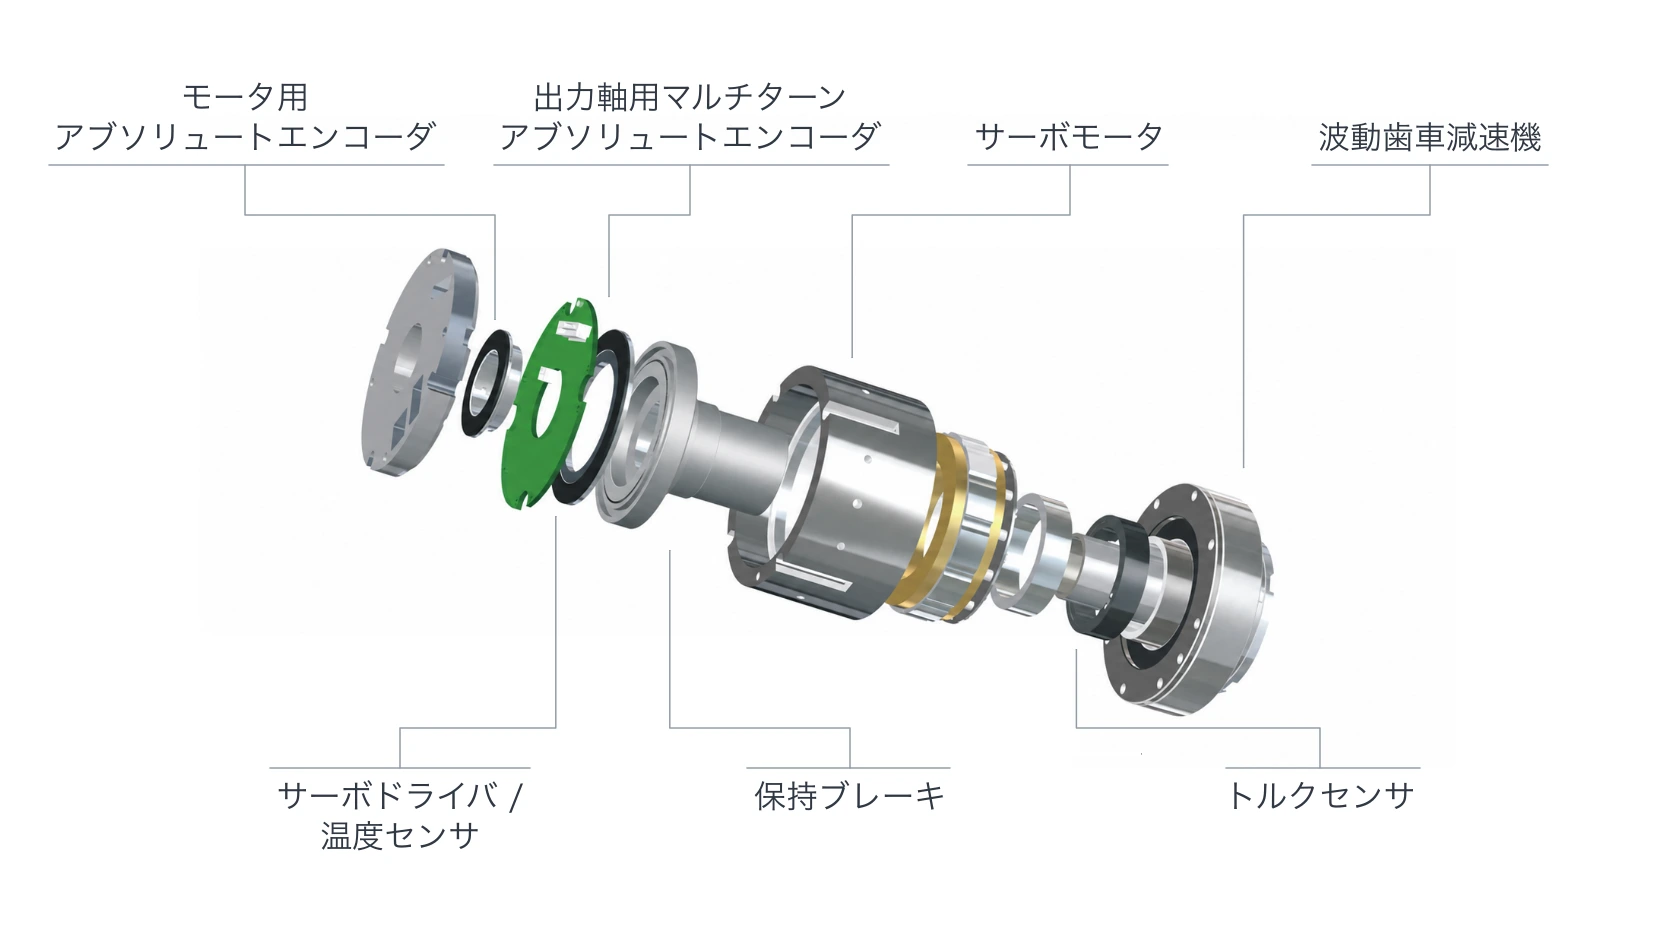
アブソリュートエンコーダ出力軸用マルチターン
アブソリュートエンコーダサーボモータ波動歯車減速機サーボドライバ /
温度センサ保持ブレーキトルクセンサ
「構成図を拡大表示」を選択すると、図全体を確認できます。
特長
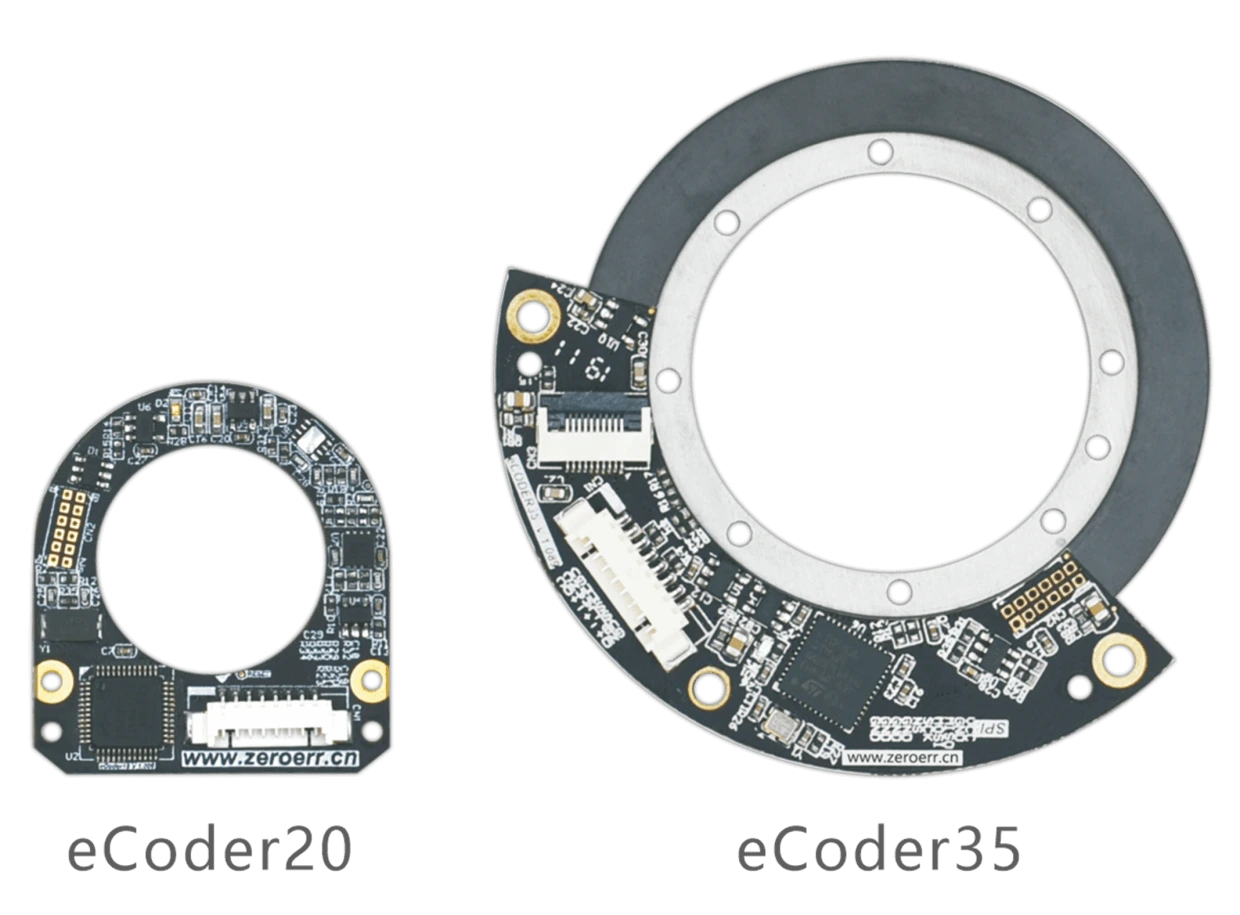
2つのアブソリュートエンコーダによる閉ループ構成
モータ側と出力側のエンコーダがそれぞれ位置フィードバックを取得し、関節制御に伝動系両側の位置データを提供します。
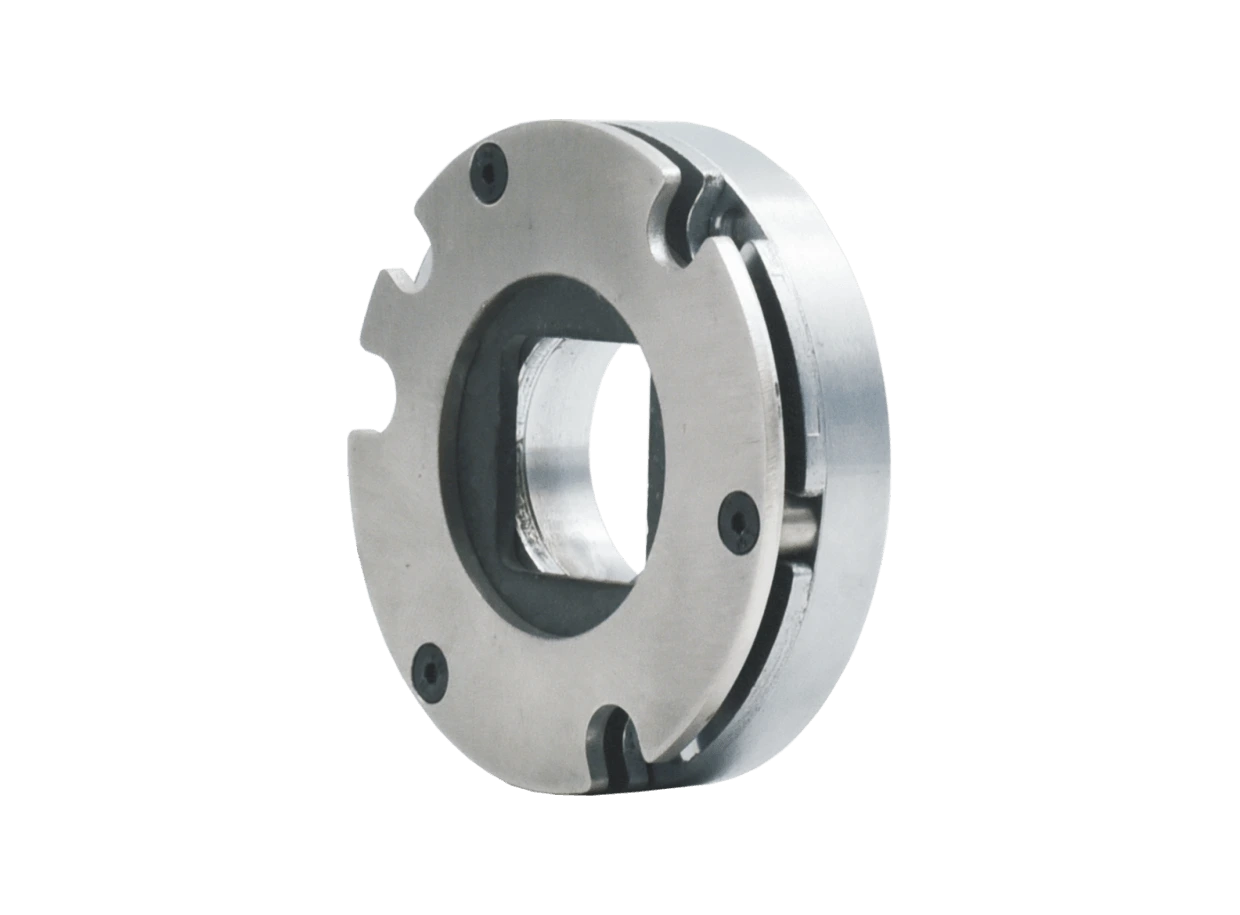
内蔵摩擦ブレーキ
滑らかで安定した制動。
隙間なし、バックラッシュなし。
電源投入時の移動が不要。
摩耗なし。
非常停止に使用可能。
選定・ご注文
選定から納入まで
型式の各部分は、追跡可能な製品構成項目に対応します。オンライン型式選定で構成を確認し、製品図面、見積書、注文書に基づいて納入します。
構成を選択
減速機タイプ、減速比、ハウジング形式、保持ブレーキ、制御部、通信などの項目を選択します。
型式を確認
完全な製品型式、減速機構成、減速比を確認します。
資料を確認
製品図面、見積書、注文書に基づいて選択可能な範囲を確認します。
納入
最終確認済みの型式と注文情報に基づいて構成し、納入します。
オンライン型式選定
構成リファレンス
eRob · 110サイズ · 貫通穴コード18
SHGシリーズ減速機 · 120:1 · 円筒形ハウジング · 保持ブレーキなし · 高精度シングルターンアブソリュートエンコーダ · EtherCAT · 2つのエンコーダの差分測定によるトルクセンサ
型式コードとオプション現在の構成に合わせて、各コードの意味を確認
選定に関する注意完全な型式と選択可能な構成は、製品図面、見積書および注文書をご確認ください。
外骨格ロボット
ヒューマノイドロボット
消化器内視鏡機器