零背隙传动,为关节定位提供稳定基础。
核心传动
为什么选择 哈默纳科
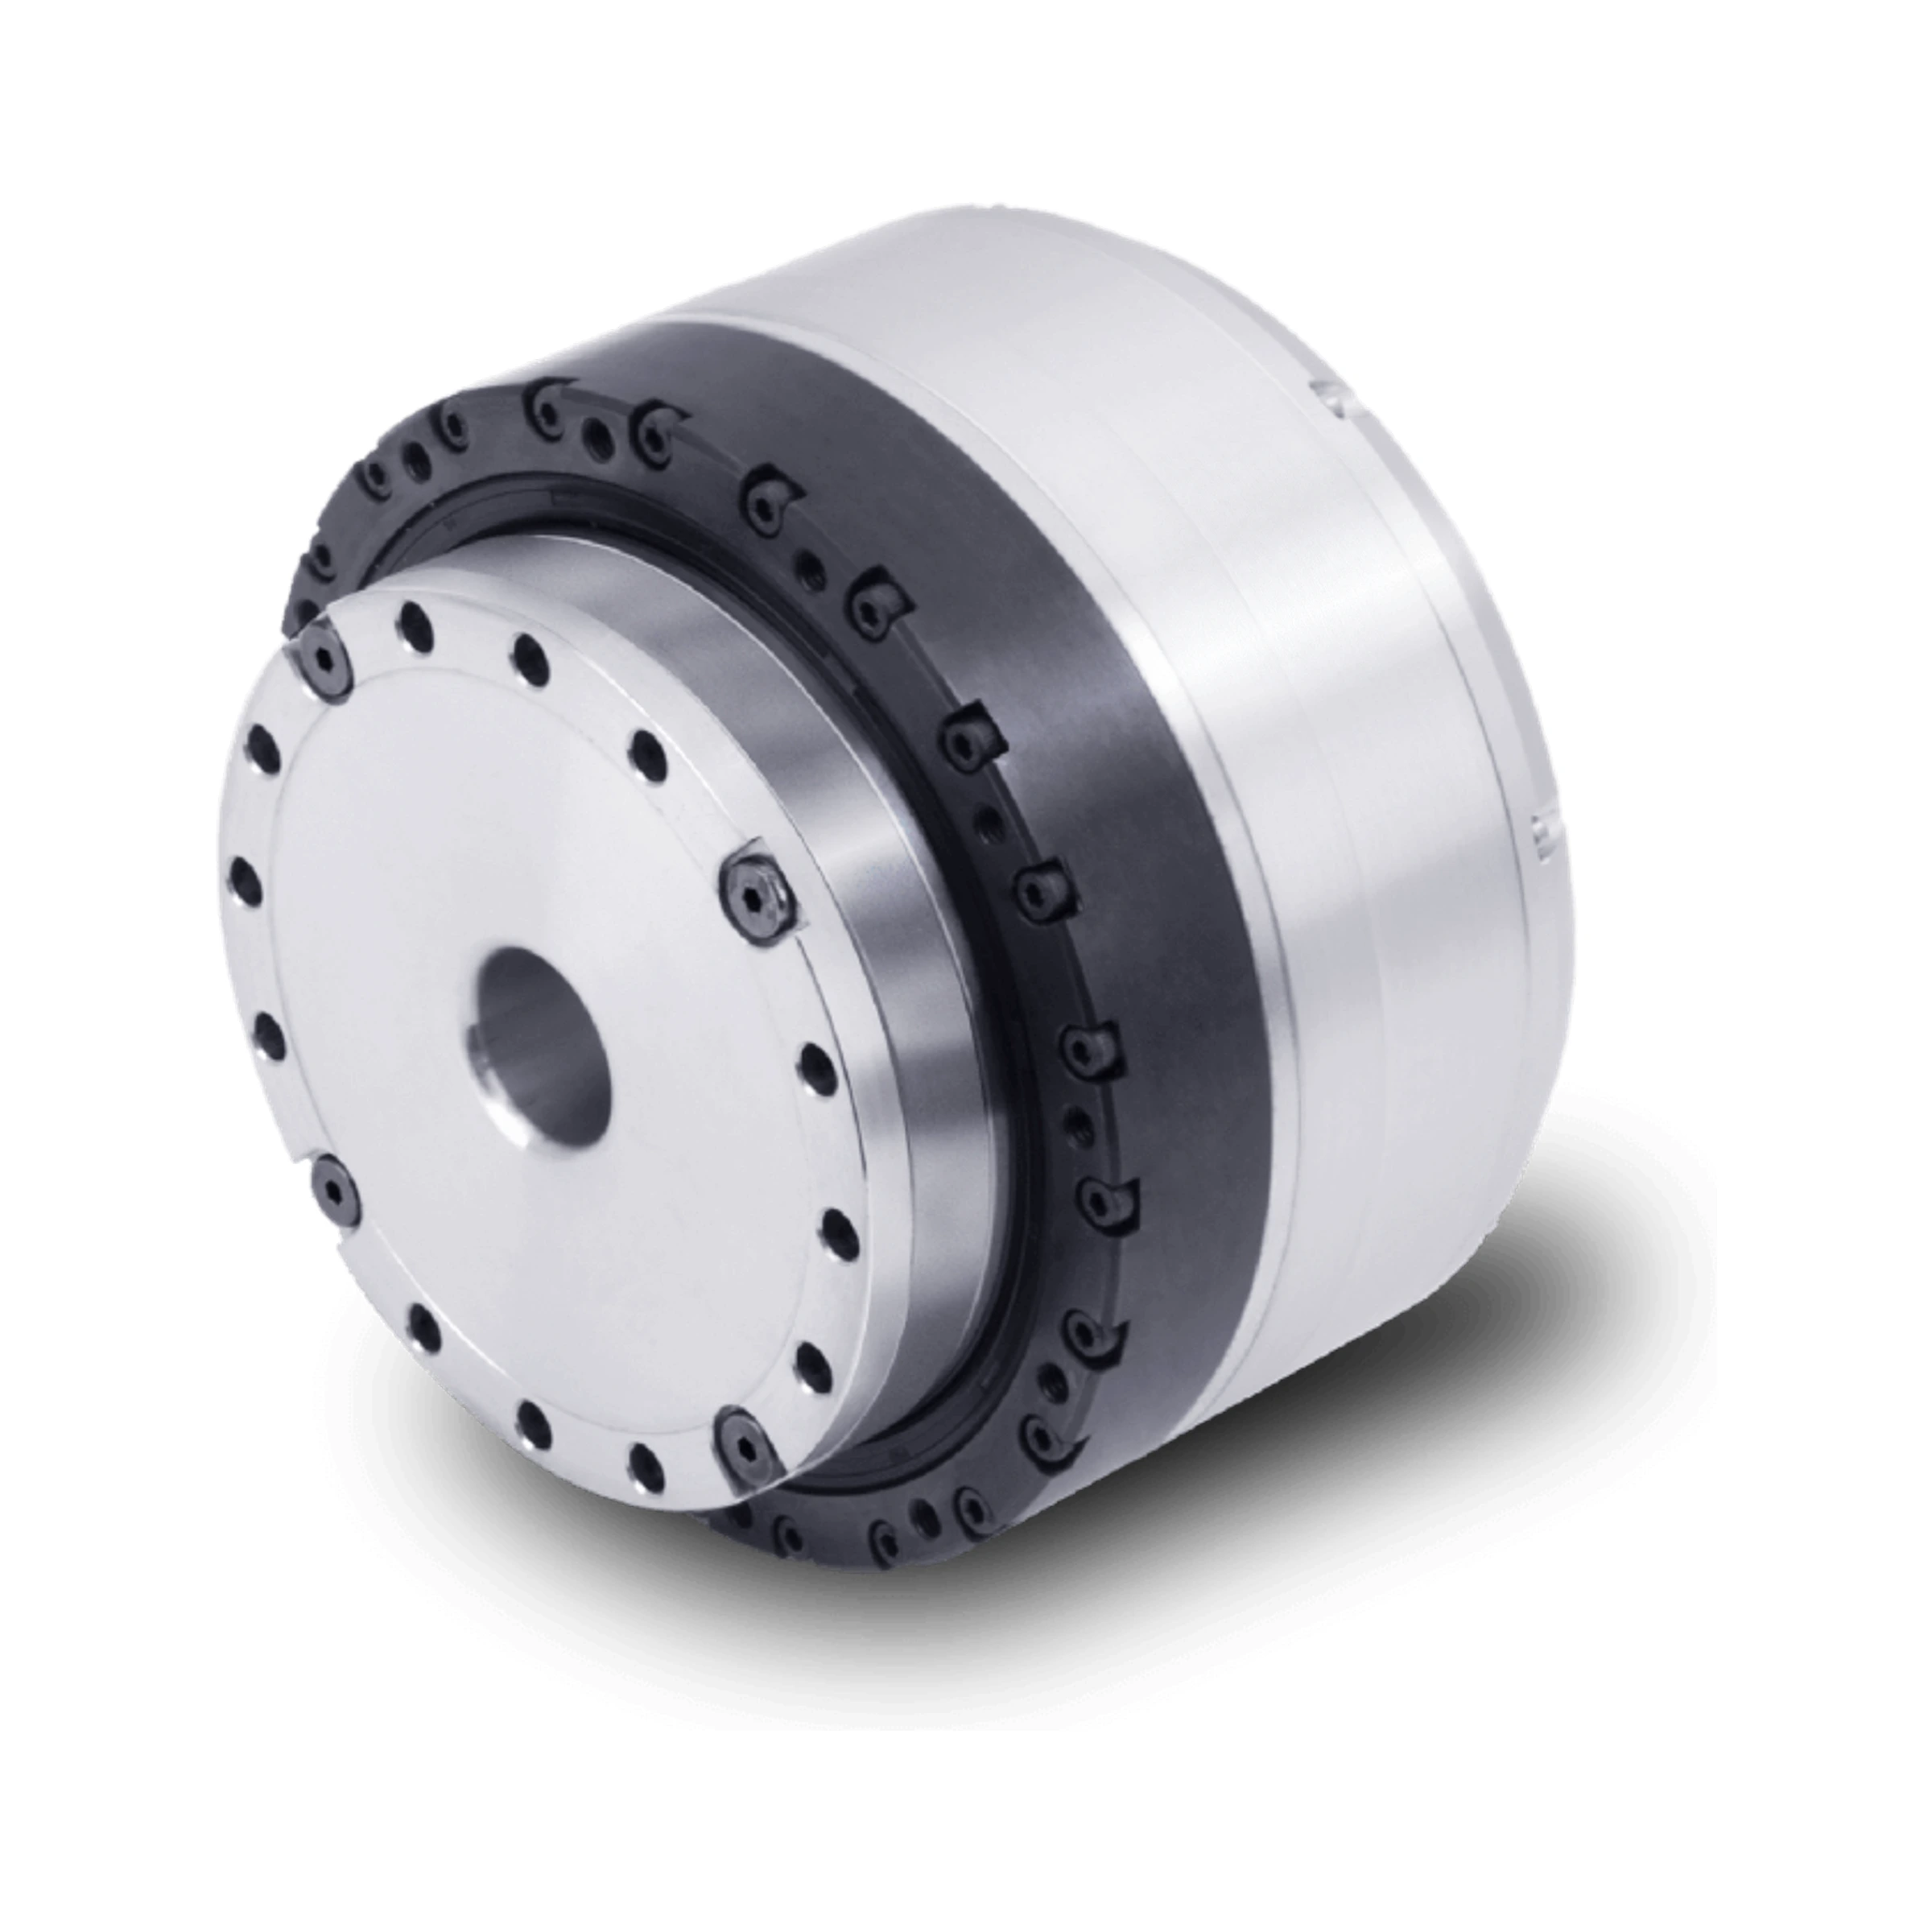
eRob110I 搭载哈默纳科减速机,采用中空结构,并集成交叉滚子轴承,兼顾紧凑布置、精密传动与负载支撑。
约14,000小时* 额定工况等效运行 以高于额定扭矩约77.5%的负载开展加严验证。
高刚性传动与交叉滚子轴承协同支撑,负载下不易扭,偏载时依然稳。
* 该等效时间由加严试验折算。
应用与集成
面向系统集成
eRob110I将驱动、检测与通信功能纳入关节平台,并提供EtherCAT或CANopen配置,两种配置均支持通过RS485接口进行Modbus-RTU通信。可灵活应用于手术机器人、人形机器人、生物工艺设备、仿生机器人、协作机器人、物流仓储机器人、自主零售机器人及艺术装置。
通用参数
| 通用参数 | eRob110I |
|---|---|
| 标称供电电压 | 48 VDC |
| 传动 | 零背隙传动 |
| 重复定位精度 / 绝对定位精度 | ±7 / ±15 角秒 |
| 输出端编码器分辨率 | 19 bit |
| 电机额定转速 | 3000 r/min |
| 输出轴承 | 高刚性交叉滚子轴承 |
| 重量(无保持制动器 / 有保持制动器) | 2.57 kg / 2.68 kg |
扭矩参数
| 扭矩参数 | eRob110H120I |
|---|---|
| 减速比 | 120 |
| 额定扭矩 | 87 N·m |
| 平均负载扭矩容许最大值 | 140 N·m |
| 启停峰值扭矩 | 217 N·m |
| 瞬间容许最大扭矩 | 395 N·m |
客户价值
选择 eRob 的理由
即装即用,缩短集成周期
工业级品质,稳定可靠
搭载哈默纳科减速机
驱动、反馈与支撑,一体集成
EtherCAT / CANopen,按系统选择
小体积,高扭矩密度
可选保持制动器
系统充分匹配,性能稳定一致
型号、图纸与交付配置逐项对应
内部组成
八大核心部件
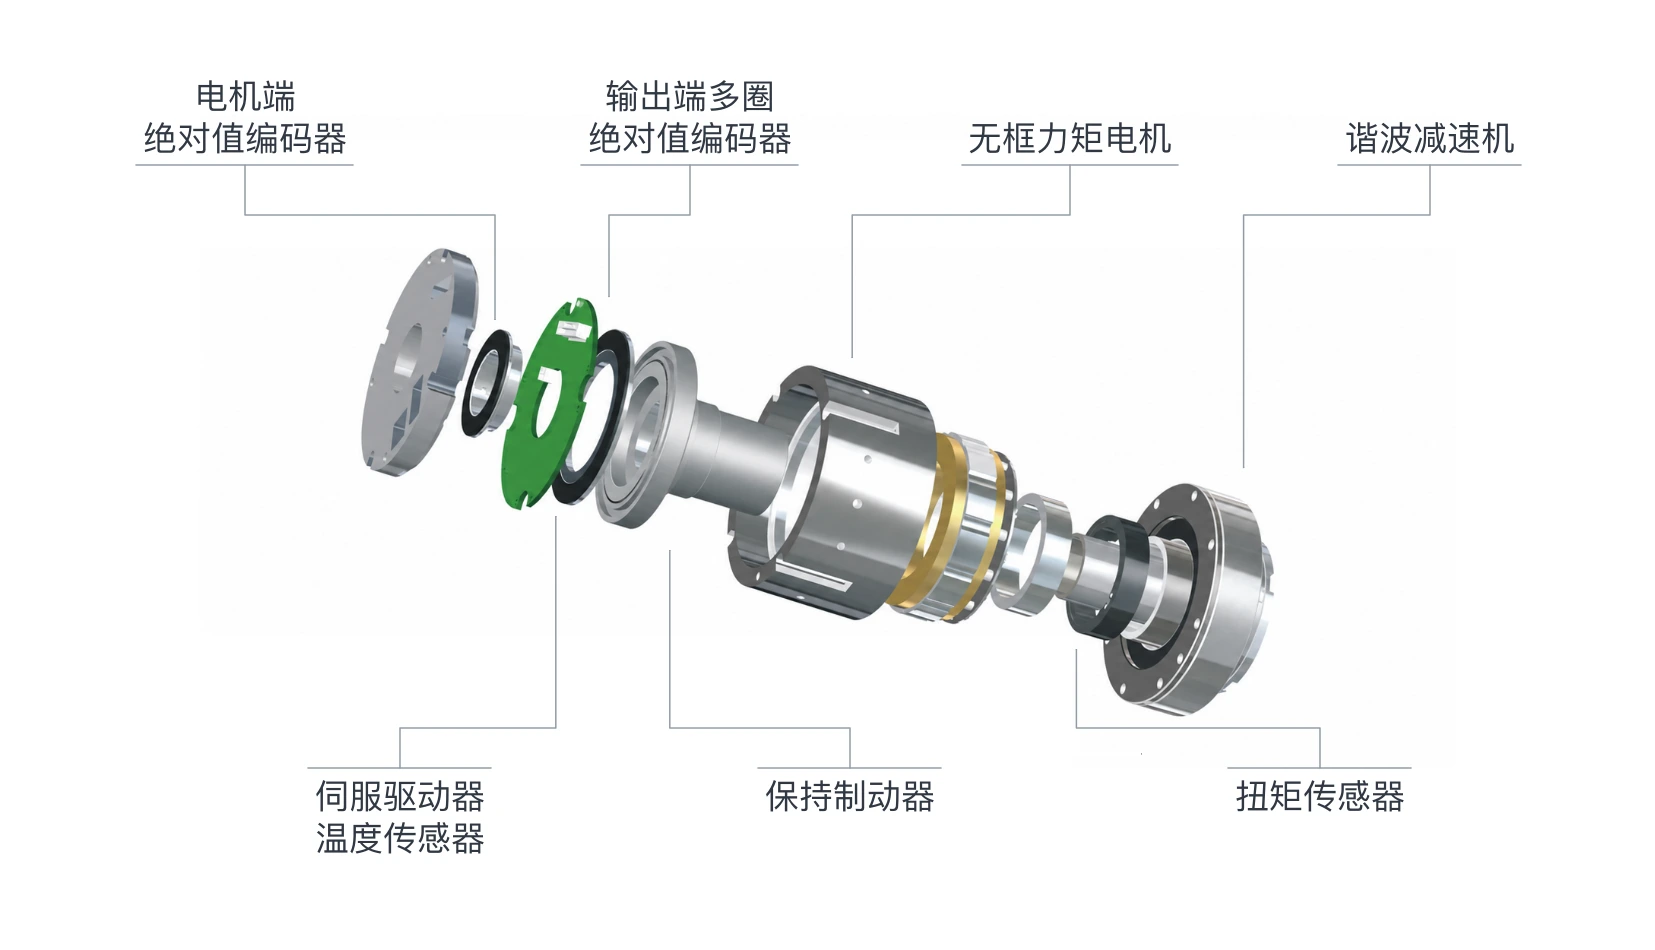
绝对值编码器无框力矩电机谐波减速机伺服驱动器
温度传感器保持制动器扭矩传感器
点击“放大查看结构图”查看完整结构图。
优势
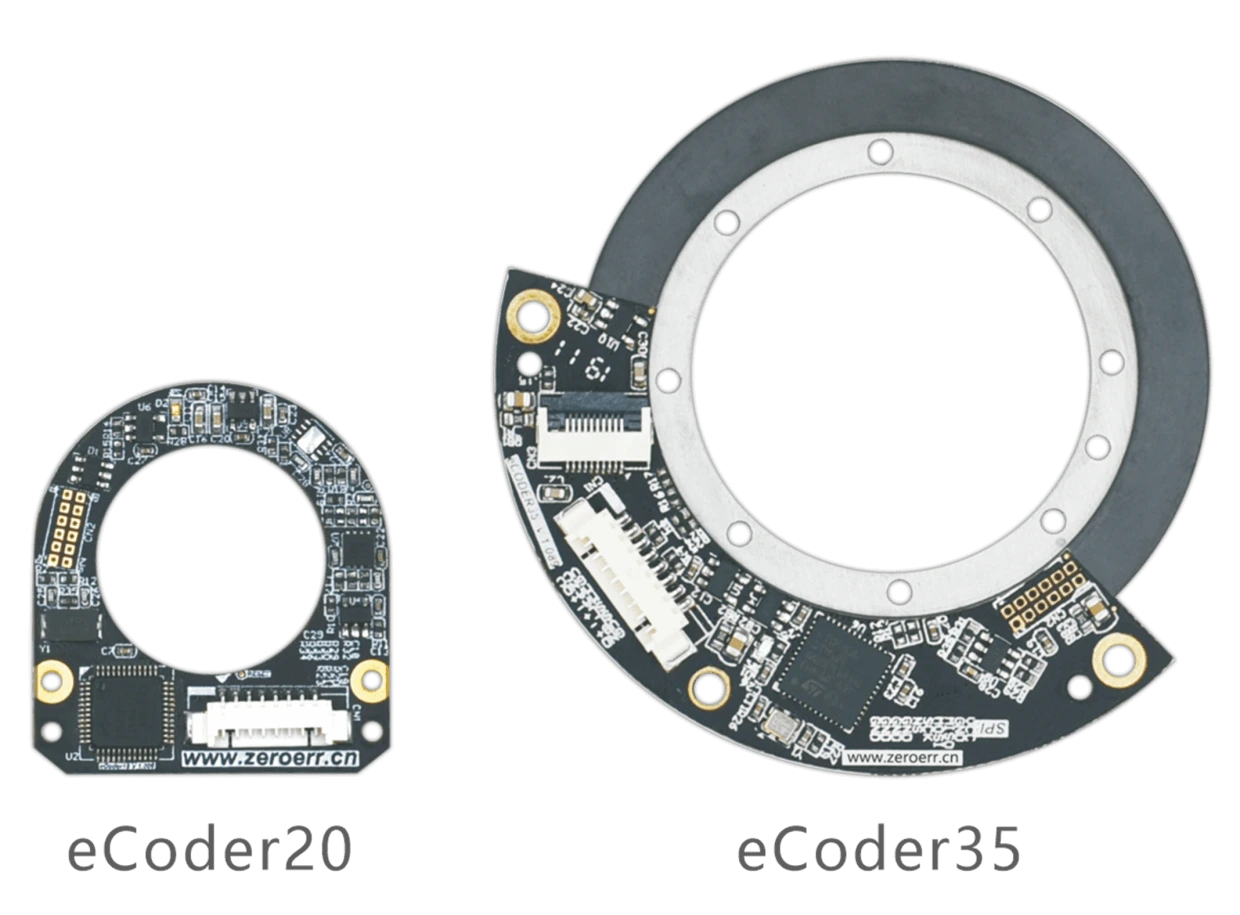
双绝对值编码器闭环架构
电机端与输出端编码器分别采集位置反馈,为关节控制提供双侧位置数据。
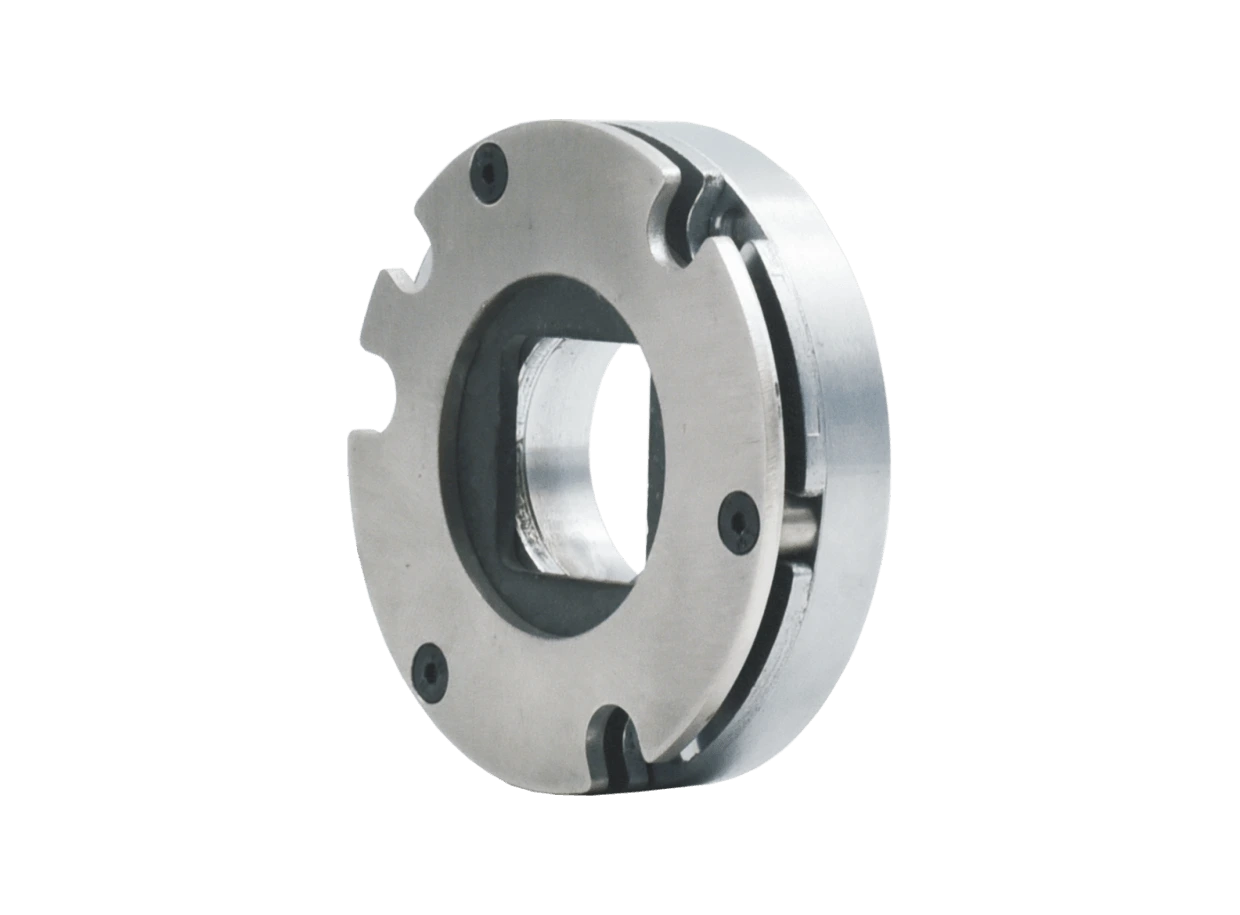
高可靠摩擦制动器
采用摩擦式制动保持器,停机无晃动,开机无抖动。可实现满负载零速启动。运行无磨粉,转动无噪音,耐受100%全速重载急停。
选型与订购
从选型到交付
型号中的每一段都对应一个可追溯的产品配置字段;通过在线选型确认配置,并以产品图纸、报价及订单文件完成交付。
选择配置
选择减速机类型、减速比、外壳型式、保持制动器、控制部分与通信等字段。
确认型号
核对完整产品型号、减速机配置与速比。
获取文件
结合产品图纸、报价及订单文件确认可选范围。
完成交付
依据最终确认的型号与订单信息完成配置和交付。
在线型号选择
配置参考
eRob · 110规格 · 通孔代码18
SHG系列减速机 · 120:1 · 直筒型 · 无保持制动器 · 高精度单圈绝对值编码器 · EtherCAT · 双编码器差值测量法的扭矩传感器
型号代码与选配说明跟随当前选型,逐项查看代码含义
选型说明完整型号与可选配置请以产品图纸、报价及订单文件为准。
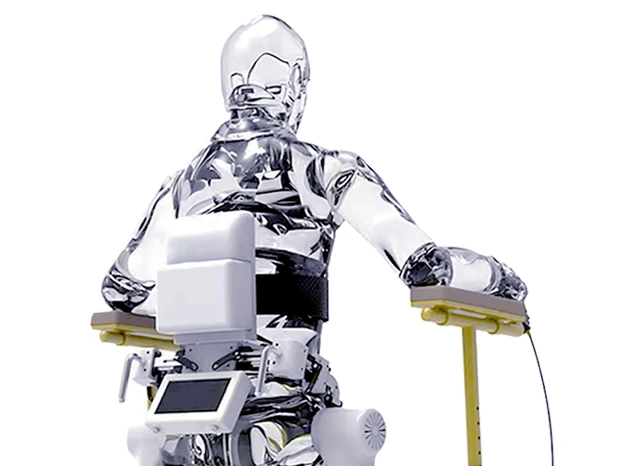
外骨骼机器人
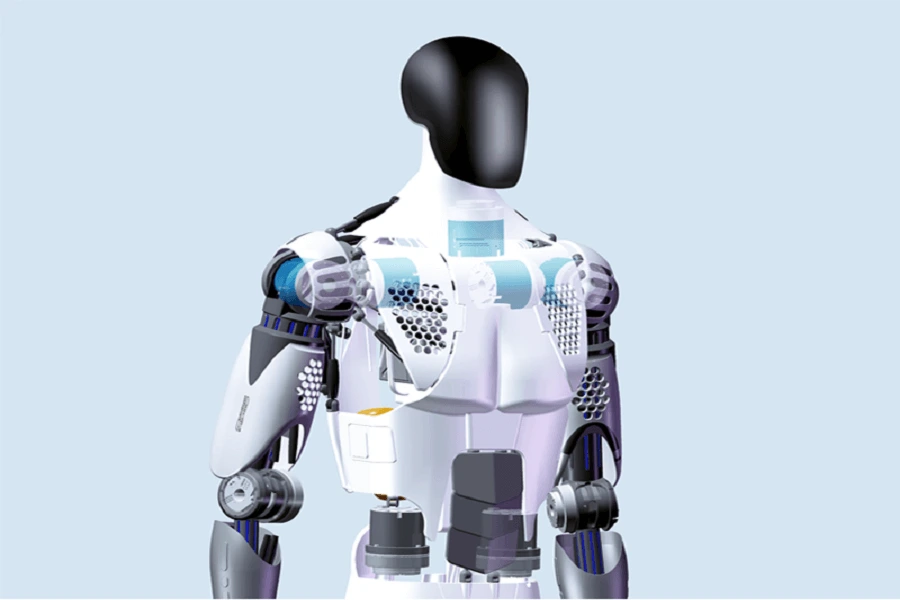
人形机器人
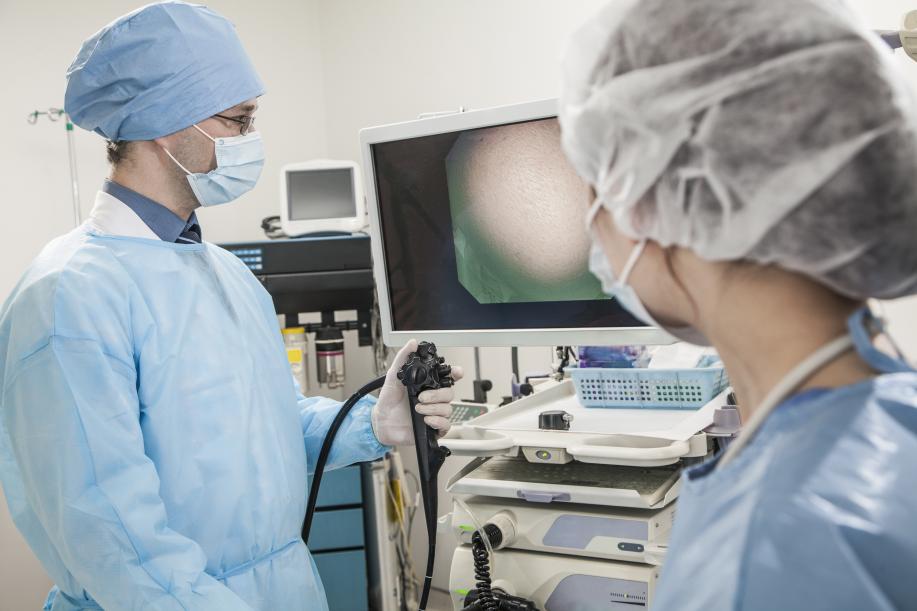
胃肠内窥镜设备